文章目录
5.3 复合连接的故障处理
带有 F7 或 H7 处理器并有 CAN 接口的自动驾驶仪使用的固件提供两个 USB 接口。一个用于正常的 MAVLink 连接,一个用于 SLCAN 串行连接到 CAN 接口进行配置和固件更新。这被称为复合型 USB 设备。
默认情况下,MAVLink 的 USB 接口是 SERIAL0,而 SLCAN 的 USB 接口是电路板上最高的 SERIALx 端口。目前与 Mission Planner 一起安装的 Windows 驱动程序可以选择使用其中一个,由于 ArduPilot 固件中对 MAVLINK 协议都进行了默认设置,因此无论选择哪一个作为 COM 端口,都能正常工作。
然而,有一种情况是,用户会发现它无法连接到任务规划器下拉框中明显的 COM 端口。这发生在用户不小心将 Windows 驱动作为 MAVLink COM 端口的任何 SERIALx 端口的协议改为 MAVLink 以外的协议。这很容易发生,如果用户从不同的自动驾驶仪使用的飞行器配置中获取现有的参数文件,而该文件的协议已经改变。例如,用户拥有一架非 F7/H7 CAN 自动驾驶仪的飞机,并将其升级为具有该功能的飞机,然后在用新的自动驾驶仪设置飞机时加载他现有的参数文件。一旦参数文件被加载,自动驾驶仪被重新启动,通信就会丢失,无法重新建立。
发生的情况是,Windows 所使用的 SERIALx 端口的协议已被改变。几乎总是这样,这是编号最高的 SERIALx 端口,因为在非 CAN 功能的自动驾驶仪上,该端口通常被设置为 -1,而 Windows 的 COM 端口驱动程序选择该接口作为 COM 端口,而不是 SERIAL0。
恢复的步骤如下:
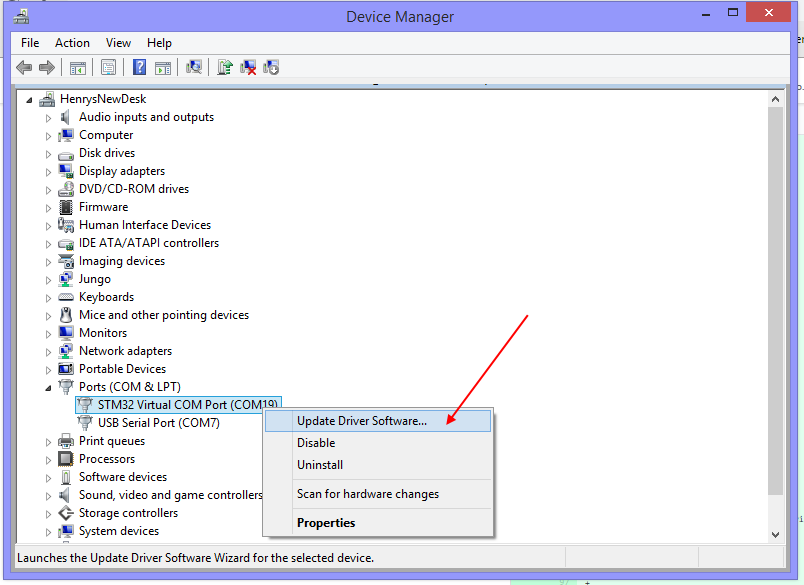
- 进入 Windows 设备管理器,在端口列表中找到自动驾驶仪正在使用的 COM 端口。它将有你最初用于连接 Mission Planner 的 COM 端口#。右键单击,它将显示"更新驱动程序软件"作为选项之一。点击它;
- 点击"浏览我的电脑......"选项,然后点击"从列表中选择..."选项,你将看到这个屏幕:
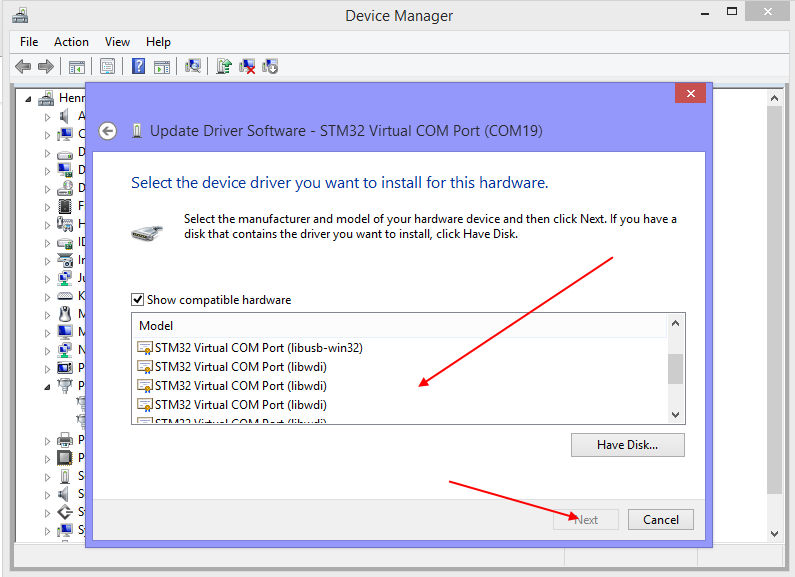
- 向下滚动列表,直到出现"复合USB"选项并点击它;
- 现在将你的自动驾驶仪重新连接到电脑上,将出现两个 COM 端口。一个会连接(剩下的一个有 MAVLink 协议),另一个则不会。如果你没有连接到其中一个,请尝试另一个。但千万不要断开自动驾驶仪与电脑的连接,否则复合驱动将卸载,你将不得不重新开始;
- 现在你已经连接到 Mission Planner,把 Serialx 端口的协议改回 2(MAVLink2)。现在你可以断开和重新连接自动驾驶仪,它将只显示一个 COM 端口,从现在开始你应该可以连接。从现在开始不要改变这个协议,除非试图利用 SLCAN 接口。由于 Mission Planner SERIALx 端口不再是正常的 SERIAL0,而是最高的端口,因此可能有点不熟悉,但这并不影响自动驾驶仪的配置和操作。
5.4 相关话题
相关文章
多旋翼无人机组合导航系统-多源信息融合算法(Matlab代码实现)
无人机的主要导航参数就是依靠多传感器信息融合获得的,因此信息融合技术是组合导航系统的关键技术,目前已成为国内外学者研究的热点问题。随着多旋翼无人机向自主化和智能化发展,多旋翼无人机对其自身导航系统的性能提出了更高的要求。针对这一矛盾,本文提出将无人机自带的微型惯导系统与GPS通过信息融合技术相结合,构成INS/GPS组合导航系统,由此能够提升导航系统的整体性能。[1]刘洪剑,王耀南,谭建豪,李树帅,钟杭.一种旋翼无人机组合导航系统设计及应用[J].传感技术学报,2017,30(02):331-336.
AI专题 2023/09/23 23:18:48




(10)(10.6) 开发人员工具(下载)
Ardupilot官网关于《Mission Planner》的翻译 —《(10.6) 开发人员工具(下载)》。
编程日记 2023/09/23 23:13:16
Ardupilot — EKF3使用TOF作为高度源代码梳理
本文说明在Ardupilot旋翼中,EKF3 的整个代码运行流程,以及在哪一步选择测距仪作为高度源。
编程日记 2023/09/23 23:13:11
Ardupilot — AP_OpticalFlow代码梳理
本文主要梳理,Ardupilot中光流传感器的代码运行流程,以及如何选择相应的光流传感器类型。
编程日记 2023/09/23 23:13:05
Ardupilot — EKF3使用光流室内定位代码梳理
本文说明在Ardupilot旋翼中,EKF3 的整个代码运行流程,以及在哪一步融合光流数据进行室内定位飞行。
编程日记 2023/09/23 23:12:56
(25)(25.1) 光学流量传感器的测试和设置
Ardupilot官网关于《Peripheral Hardware》的翻译 —《(25.1) 光学流量传感器的测试和设置》。
编程日记 2023/09/23 23:12:50
(25)(25.4) PX4FLOW光学流量相机板
Ardupilot官网关于《Peripheral Hardware》的翻译 —《(25.4) PX4FLOW光学流量相机板》。
编程日记 2023/09/23 23:12:47